发布时间: 2026-08-25 14:31:11浏览次数:
自动割草机 GPS 定位模块,依托多星卫星导航 + RTK 高精度修正 + 智能算法补偿,实现精准定位与自主行走,是无人割草作业的核心技术支撑。
模块首先接收 GPS、北斗等多系统卫星信号,通过解析卫星传输的时间、位置数据,实时测算割草机的实时坐标,锁定机身具体位置。普通民用 GPS 误差较大,因此高端割草机搭载RTK 差分定位技术,依靠地面基准站校准卫星信号偏差,将定位精度提升至厘米级,彻底解决定位漂移问题。
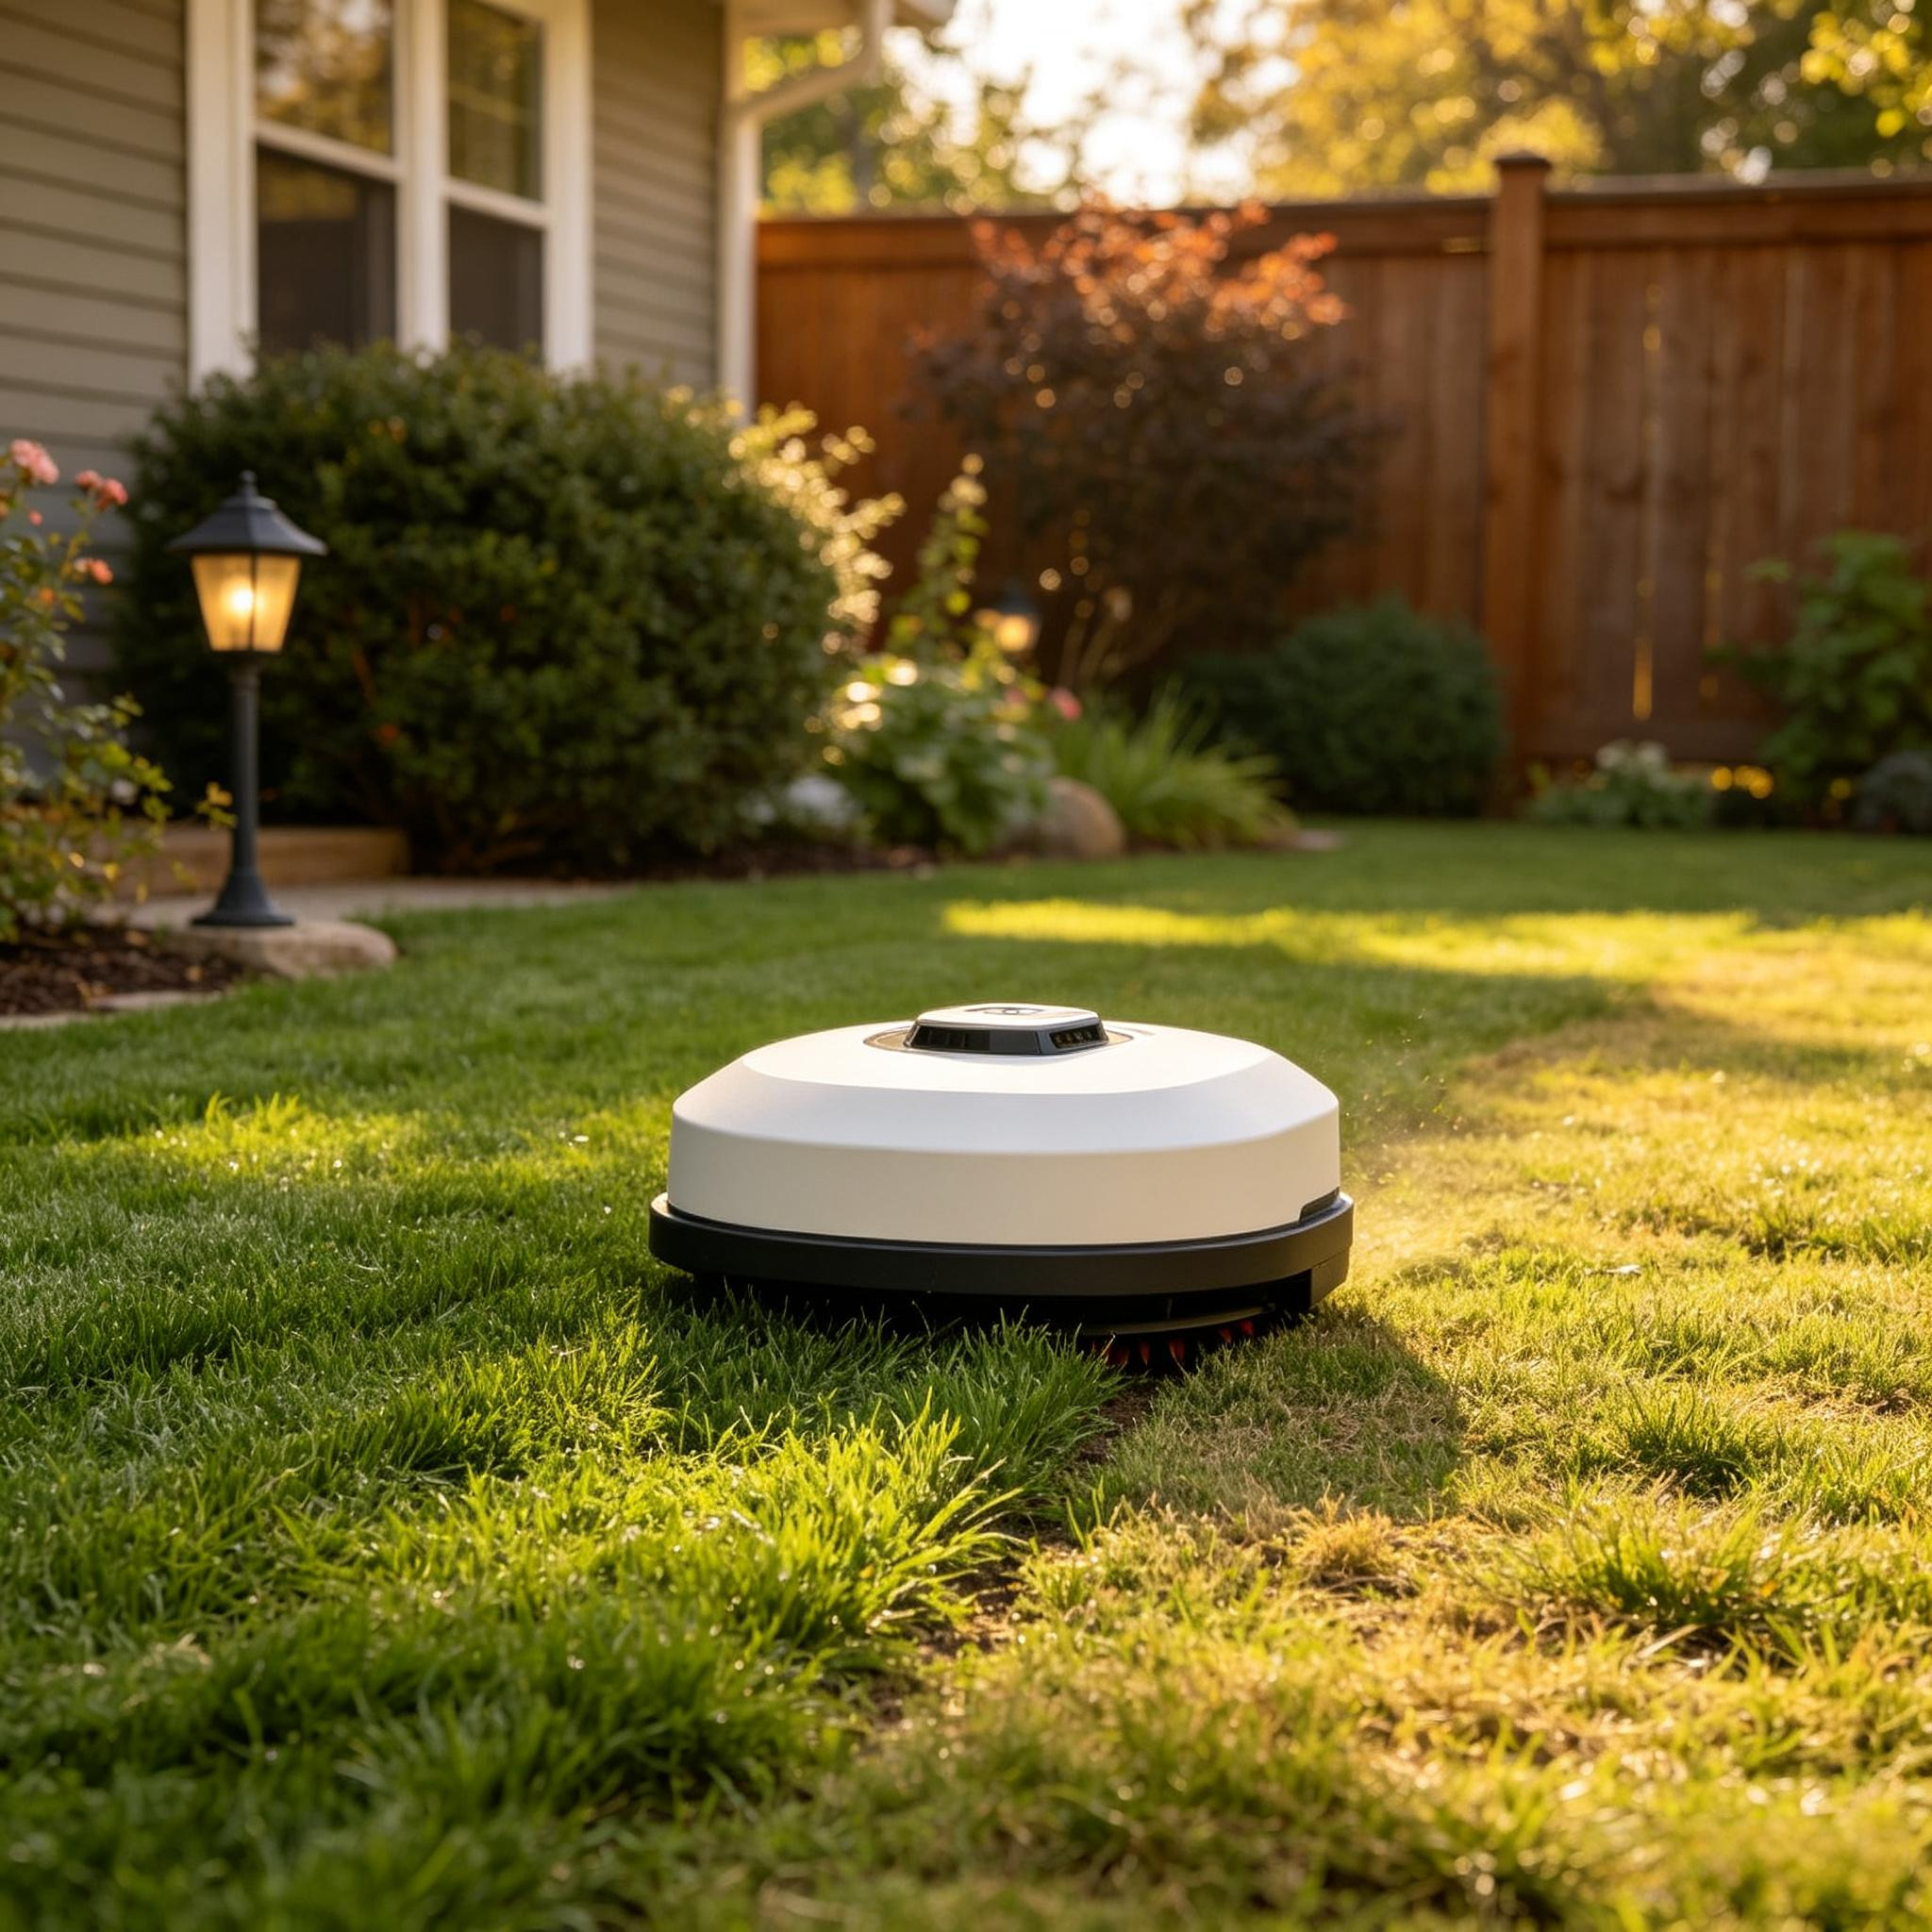
作业前,设备通过 GPS 记录草坪四周航点,自动生成虚拟电子边界与全覆盖修剪航线,替代传统物理线缆围栏。作业过程中,定位模块持续实时比对机身位置与预设轨迹,一旦出现路线偏移、靠近边界,会快速向主控系统传输数据,自动修正行走方向、速度,保证不越界、不漏剪、不重复修剪。
遇到树木、建筑遮挡导致卫星信号减弱时,模块会联动机身惯性传感器进行数据补偿,临时辅助定位,保障作业不中断。同时实时记录行走轨迹,配合系统算法优化行走路线,让割草机以规整的遍历模式完成修剪,既保障作业精度,又实现全自动无人值守运行。
地址:深圳市龙华区大浪街道英爱路1号创智产业大厦A区903
电话:86-0755-28376166
传真:86-0755-28376199
邮箱:admin@jnd-tek.com
扫一扫关注我们


